کنترلر PID چیست و چگونه کار میکند؛ یک راهنمای کامل برای تصمیم بهتر
در دنیای کنترل اتوماتیک و سیستمهای هوشمند، کنترلر PID یکی از مهمترین و پرکاربردترین الگوریتمهای کنترل است که در صنایع مختلف از رباتیک گرفته تا سیستمهای گرمایشی و سرمایشی، کاربرد گستردهای دارد. اگر شما هم به دنبال درک عمیقتر از نحوه عملکرد این کنترلر و کاربردهای آن هستید، این راهنما کامل برایتان طراحی شده است.
کنترلر PID چیست؟
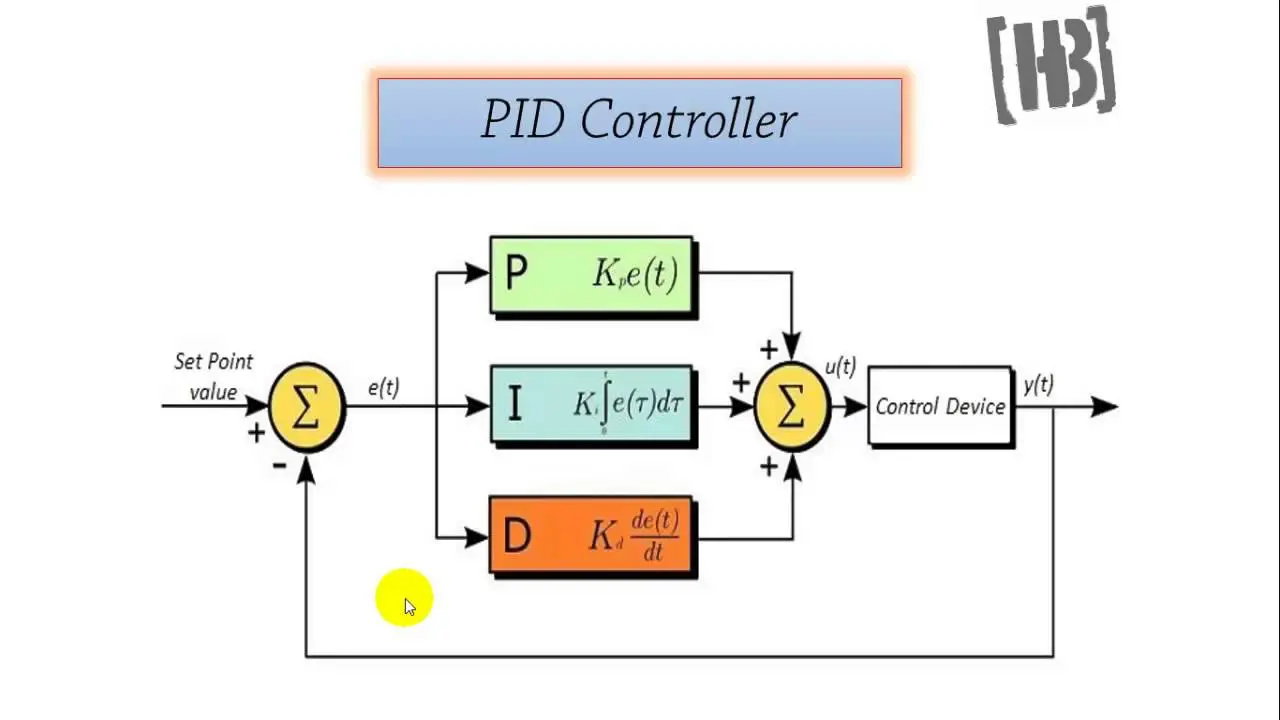
کنترلر PID مخفف عبارت Proportional-Integral-Derivative است که به فارسی به معنای تناسب-انتگرال-مشتق میباشد. این کنترلر یک روش کلاسیک برای کنترل سیستمهای دینامیکی است که با اندازهگیری خطای سیستم (تفاوت بین مقدار هدف و مقدار فعلی) و اعمال تغییرات متناسب با این خطا، سیستم را به حالت دلخواه میرساند.
کنترلر PID از سه بخش اصلی تشکیل شده است:
- تناسب (Proportional, P): بخش تناسب به صورت مستقیم با خطای سیستم عمل میکند. هرچه خطا بزرگتر باشد، خروجی کنترلر نیز بزرگتر میشود.
- انتگرال (Integral, I): این بخش به خطای گذشته سیستم توجه دارد و سعی میکند خطاهای طولانیمدت را جبران کند. این بخش از انباشت خطا جلوگیری میکند.
- مشتق (Derivative, D): بخش مشتق به نرخ تغییر خطا توجه دارد و سعی میکند تغییرات سریع سیستم را کنترل کند تا از نوسانات بیش از حد جلوگیری شود.
این سه بخش به صورت ترکیبی عمل میکنند تا سیستم را به حالت پایدار و دقیقتری برسانند. ترکیب این سه بخش به صورت زیر نمایش داده میشود:
چگونه کنترلر PID کار میکند؟
برای درک بهتر نحوه عملکرد کنترلر PID، باید به مراحل اصلی آن توجه کنیم:
1. اندازهگیری خطا
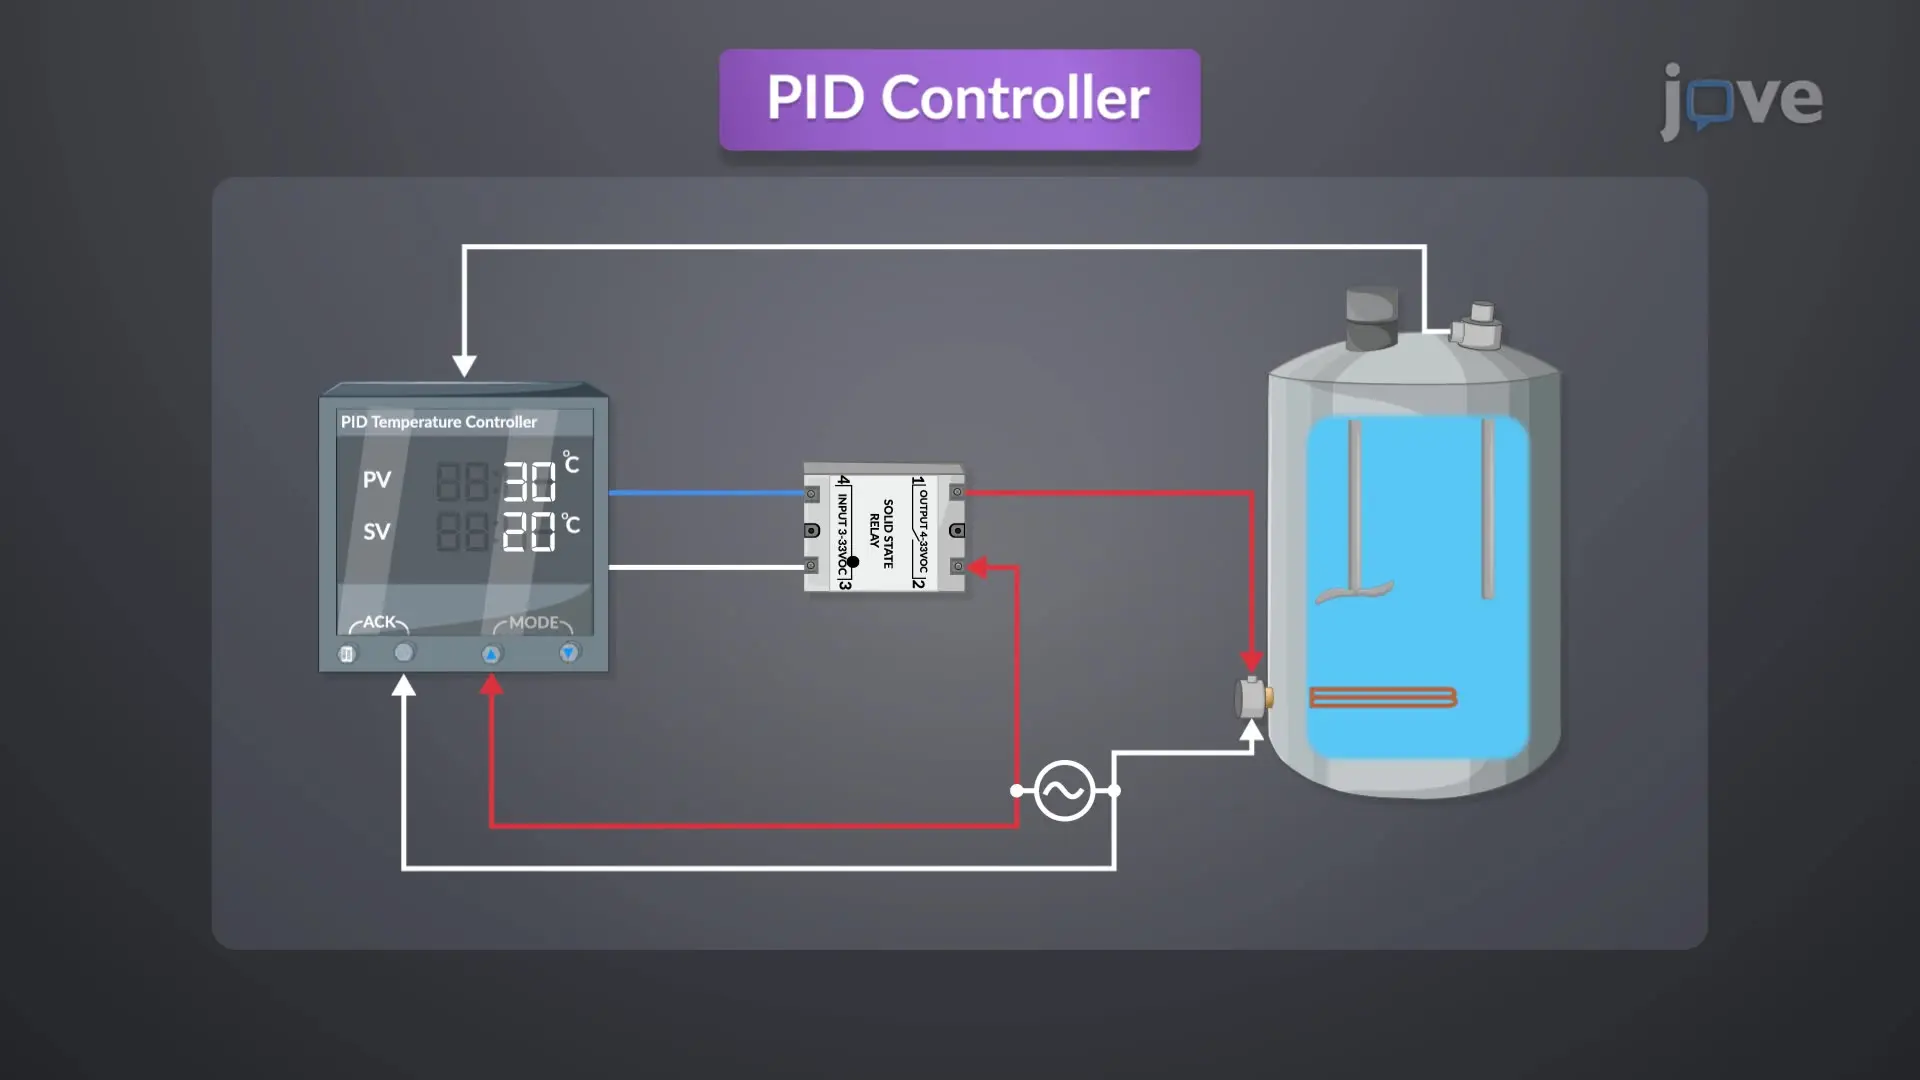
خطا در کنترلر PID به صورت تفاوت بین مقدار هدف (Setpoint) و مقدار فعلی سیستم (Process Variable) محاسبه میشود. برای مثال، اگر دمای هدف یک سیستم گرمایشی ۲۵ درجه سانتیگراد باشد و دمای فعلی ۲۰ درجه باشد، خطا برابر ۵ درجه خواهد بود.
2. اعمال بخش تناسب (P)
بخش تناسب خروجی خود را بر اساس خطا تولید میکند. اگر خطا بزرگتر باشد، خروجی کنترلر نیز بزرگتر خواهد بود. این بخش به تنهایی ممکن است باعث نوسانات سیستم شود، اما در ترکیب با بخشهای دیگر، عملکرد بهتری خواهد داشت.
3. اعمال بخش انتگرال (I)
بخش انتگرال به خطاهای گذشته سیستم توجه دارد و سعی میکند خطاهای طولانیمدت را جبران کند. این بخش از انباشت خطا جلوگیری میکند و سیستم را به حالت پایدارتر میرساند. برای مثال، اگر سیستم به دلیل یک خطای کوچک در طول زمان از حالت تعادل خارج شود، بخش انتگرال سعی میکند این خطا را جبران کند.
4. اعمال بخش مشتق (D)
بخش مشتق به نرخ تغییر خطا توجه دارد و سعی میکند تغییرات سریع سیستم را کنترل کند. این بخش از نوسانات بیش از حد سیستم جلوگیری میکند و به سیستم کمک میکند تا به حالت پایدارتر برسد. برای مثال، اگر خطا به سرعت در حال افزایش باشد، بخش مشتق سعی میکند با کاهش خروجی کنترلر، از افزایش بیش از حد جلوگیری کند.
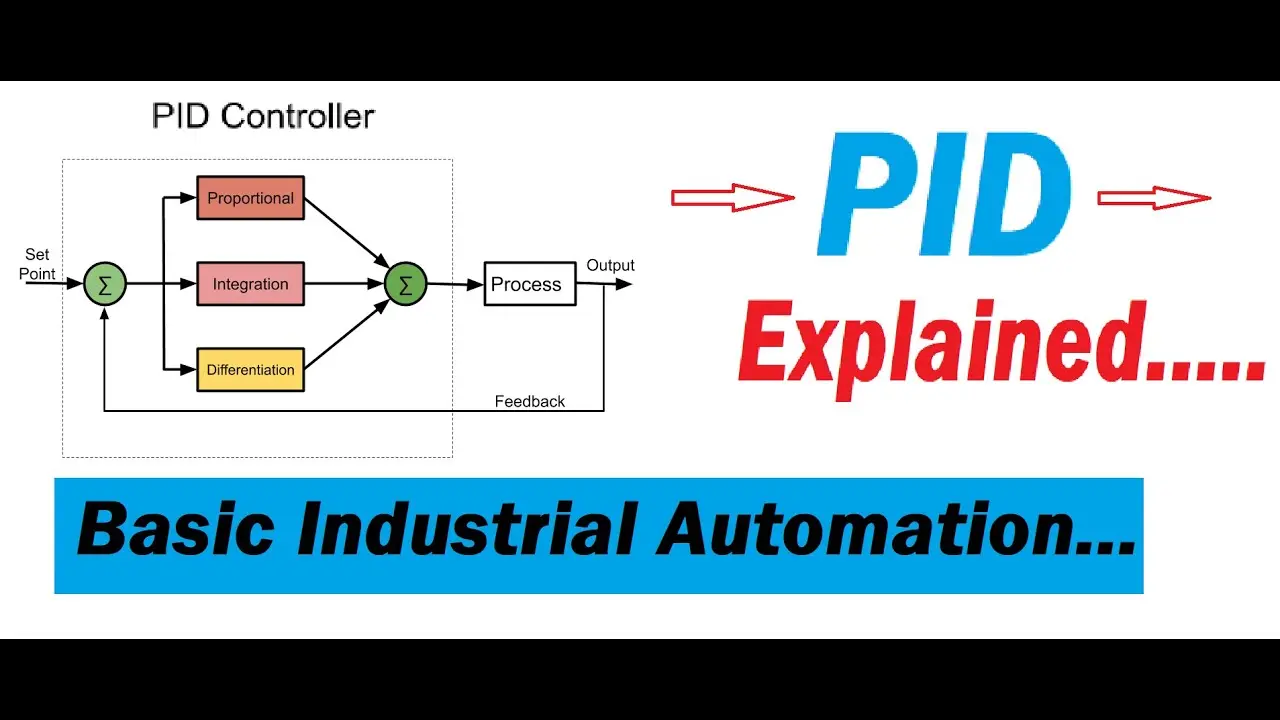
این سه بخش به صورت ترکیبی عمل میکنند و خروجی نهایی کنترلر PID به صورت زیر محاسبه میشود:
کاربردهای کنترلر PID
کنترلر PID در بسیاری از سیستمهای کنترل اتوماتیک کاربرد دارد. برخی از کاربردهای رایج آن عبارتند از:
- سیستمهای گرمایشی و سرمایشی: کنترل دما در کورهها، سیستمهای تهویه مطبوع و یخچالها.
- سیستمهای صنعتی: کنترل سرعت موتورها، فشار در لولهکشیها و سطح مایعات در مخازن.
- رباتیک: کنترل حرکت رباتها و دقت در عملیاتهای دقیق.
- سیستمهای خودران: کنترل سرعت و مسیر خودروهای خودران.
- سیستمهای پزشکی: کنترل دما در دستگاههای دیالیز و دستگاههای تهویه مصنوعی.
این کنترلر به دلیل ساده بودن و کارایی بالا، در بسیاری از سیستمهای کنترل اتوماتیک به عنوان اولین انتخاب در نظر گرفته میشود.
چگونه پارامترهای کنترلر PID را تنظیم کنیم؟
تنظیم پارامترهای کنترلر PID یکی از مهمترین مراحل در طراحی سیستمهای کنترل است. پارامترهای Kp (تناسب)، Ki (انتگرال) و Kd (مشتق) باید به گونهای تنظیم شوند که سیستم به بهترین حالت ممکن عمل کند. روشهای مختلفی برای تنظیم این پارامترها وجود دارد، از جمله:
1. روش تجربی
در این روش، پارامترها به صورت دستی و با آزمایش و خطا تنظیم میشوند. این روش برای سیستمهای ساده و کوچک مناسب است.
2. روش زایگلر-نیکولز (Ziegler-Nichols)
این روش یک روش تجربی است که برای تنظیم پارامترهای PID استفاده میشود. در این روش، ابتدا سیستم با تنظیم بخش تناسب به حالت ناپایدار در میآید و سپس پارامترهای Ki و Kd بر اساس فرکانس نوسان سیستم تنظیم میشوند.
3. روشهای مدرن
در روشهای مدرن، از الگوریتمهای بهینهسازی مانند الگوریتم ژنتیک، شبکههای عصبی و روشهای مبتنی بر هوش مصنوعی برای تنظیم پارامترهای PID استفاده میشود. این روشها برای سیستمهای پیچیده و بزرگ مناسبتر هستند.
تنظیم صحیح پارامترهای PID میتواند باعث بهبود عملکرد سیستم، کاهش نوسانات و افزایش دقت شود.
مزایا و معایب کنترلر PID
کنترلر PID به دلیل ساده بودن و کارایی بالا، در بسیاری از سیستمهای کنترل استفاده میشود، اما مانند هر روش دیگری، مزایا و معایب خاص خود را دارد.
مزایا:
- ساده و قابل فهم است.
- کارایی بالا در سیستمهای خطی دارد.
- تنظیم پارامترها نسبتاً آسان است.
- کاربرد گسترده در صنایع مختلف دارد.
معایب:
- در سیستمهای غیرخطی ممکن است عملکرد ضعیفی داشته باشد.
- تنظیم پارامترها برای سیستمهای پیچیده ممکن است زمانبر باشد.
- در برخی موارد ممکن است نوسانات بیش از حد ایجاد کند.
با این حال، کنترلر PID همچنان یکی از پرکاربردترین روشهای کنترل در سیستمهای اتوماتیک باقی مانده است.
نکات مهم در استفاده از کنترلر PID
برای استفاده مؤثر از کنترلر PID، باید به نکات زیر توجه کنید:
- مدل سیستم را به درستی درک کنید: قبل از استفاده از کنترلر PID، باید مدل دینامیکی سیستم را درک کنید تا پارامترهای مناسب را انتخاب کنید.
- پارامترهای PID را به درستی تنظیم کنید: تنظیم صحیح پارامترها میتواند تفاوت زیادی در عملکرد سیستم ایجاد کند.
- از روشهای مدرن برای بهینهسازی استفاده کنید: در سیستمهای پیچیده، استفاده از روشهای مدرن مانند شبکههای عصبی یا الگوریتمهای ژنتیک میتواند به بهبود عملکرد کمک کند.
- سیستم را به صورت مداوم نظارت کنید: کنترل مداوم سیستم و تنظیم پارامترها در صورت نیاز، میتواند از عملکرد بهینه سیستم اطمینان حاصل کند.
کنترلر PID به عنوان یکی از اساسیترین ابزارهای کنترل اتوماتیک، در بسیاری از سیستمهای هوشمند و صنعتی کاربرد دارد. درک عمیق از نحوه عملکرد و تنظیم این کنترلر میتواند به بهبود عملکرد سیستمها کمک شایانی کند. اگر به دنبال اطلاعات بیشتر در زمینه سیستمهای کنترل اتوماتیک و فناوریهای مرتبط هستید، میتوانید به بخش مقالات فناوری جهان مراجعه کنید.