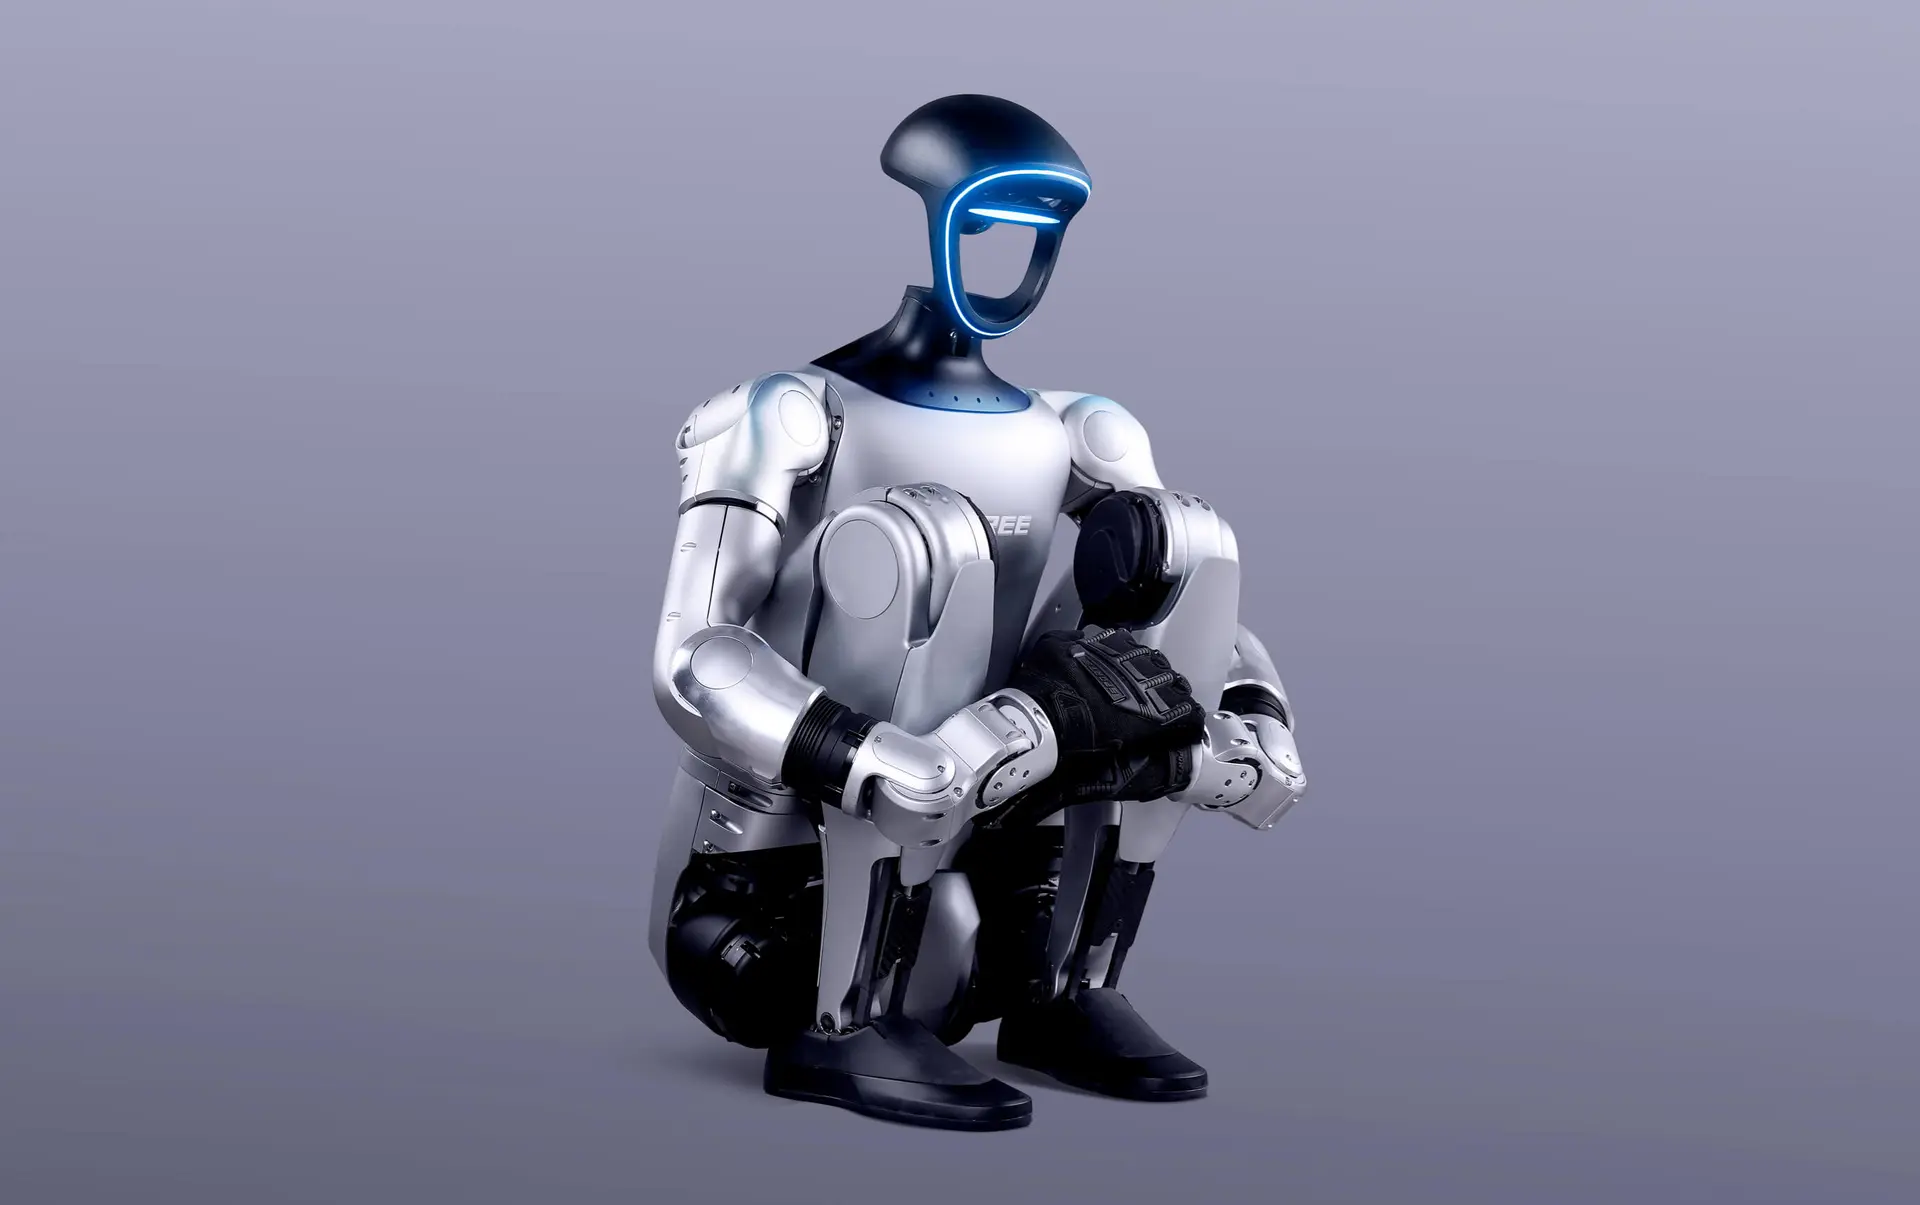
رباتهای انساننما چگونه راه میروند و تعادل خود را حفظ میکنند؛ نکات کاربردی و اشتباهات رایج
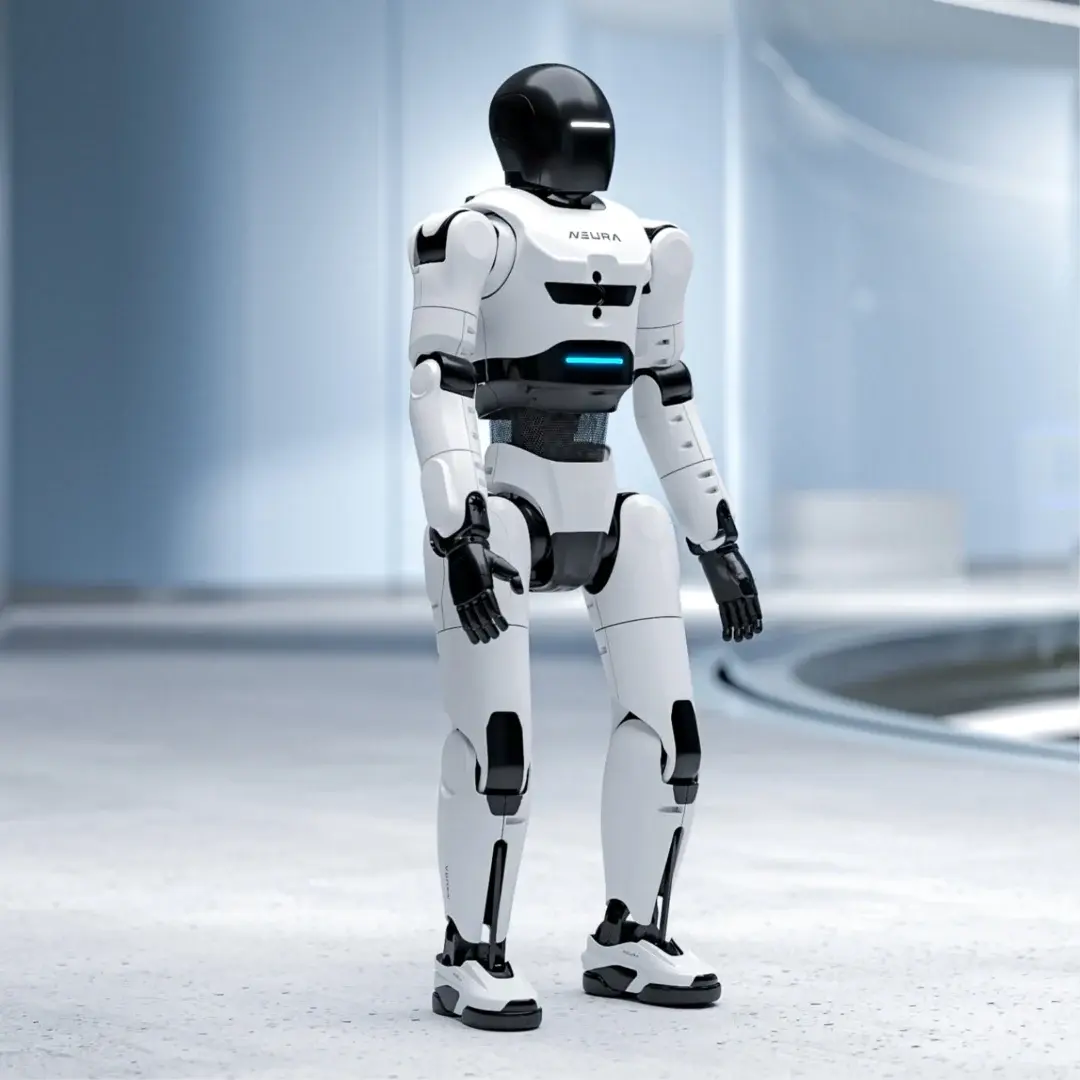
رباتهای انساننما یا رباتهای دوپای هوشمند در سالهای اخیر توجه بسیاری از محققان، مهندسان و حتی علاقهمندان به فناوری را به خود جلب کردهاند. این رباتها که در طراحی و عملکردشان سعی در تقلید از حرکت انسان دارند، کاربردهای گستردهای از جمله استفاده در تحقیقات پزشکی، خدمات خانگی، آموزش و حتی سرگرمی دارند. اما چگونه این دستگاههای پیچیده میتوانند راه بروند و تعادل خود را حفظ کنند؟ در این مقاله به بررسی اصول اساسی حرکت و تعادل در رباتهای انساننما، نکات کاربردی و همچنین اشتباهات رایج در طراحی و برنامهنویسی این رباتها میپردازیم.
اصول حرکت و تعادل در رباتهای انساننما
حرکت و تعادل در رباتهای انساننما بر اساس اصول فیزیکی و مکانیکی طراحی میشوند. یکی از مهمترین مفاهیم در این زمینه، مفهوم «مرکز ثقل» است. مرکز ثقل نقطهای است که اگر از آن به عنوان محور تعادل در نظر بگیریم، ربات در حالت پایدار باقی میماند. در رباتهای انساننما، حفظ این مرکز ثقل در محدوده پایدار، کلید حفظ تعادل است.
برای حفظ تعادل، رباتها از سیستمهای حسگری مختلفی مانند سنسورهای ژیروسکوپ، اکسلرومتر و حتی دوربینهای دید مصنوعی استفاده میکنند. این سنسورها اطلاعاتی در مورد وضعیت ربات در فضا به سیستم کنترل میدهند. سپس، الگوریتمهای هوشمند با پردازش این اطلاعات، تصمیم میگیرند که چه حرکتی باید انجام شود تا تعادل حفظ شود.
یکی از روشهای رایج برای حفظ تعادل، استفاده از «استراتژی زانویی» است. در این روش، ربات با تغییر زاویه زانو و حرکت مرکز ثقل خود، تعادل را حفظ میکند. برای مثال، وقتی ربات به سمت جلو میرود، مرکز ثقل آن به سمت جلو حرکت میکند و با خم کردن زانو، تعادل را حفظ میکند. این روش به ویژه در رباتهایی که دارای دو پا هستند، بسیار مؤثر است.
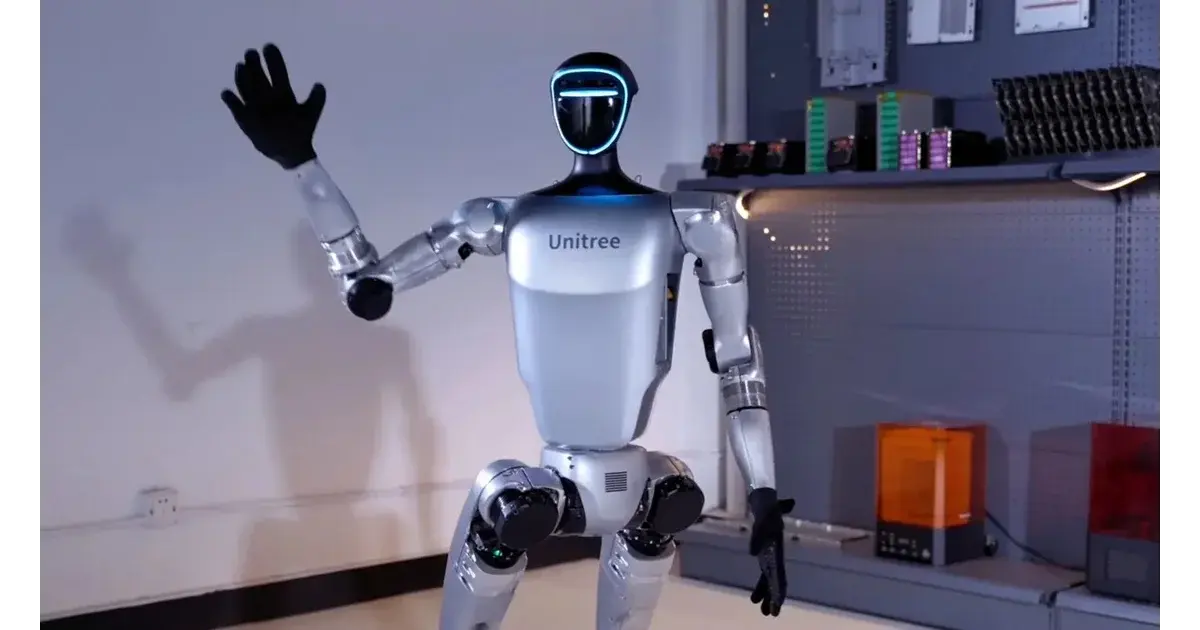
نکات کاربردی در طراحی و برنامهنویسی رباتهای انساننما
طراحی و برنامهنویسی رباتهای انساننما نیازمند توجه به چندین نکته کاربردی است. یکی از مهمترین این نکات، انتخاب مواد و ساختار مناسب برای بدنه ربات است. مواد سبک و در عین حال مقاوم، مانند آلومینیوم یا کامپوزیتها، برای کاهش وزن و افزایش سرعت واکنش ربات بسیار مناسب هستند.
دومین نکته، استفاده از موتورهای قدرتمند و دقیق است. موتورهای سروو یا موتورهای DC با کنترلرهای پیشرفته میتوانند حرکات دقیق و کنترلشدهای را برای ربات فراهم کنند. همچنین، استفاده از سیستمهای انتقال قدرت بدون بازخورد، مانند سیستمهای زنجیری یا ریم، میتواند در افزایش دقت حرکت مؤثر باشد.
نکته سوم، برنامهنویسی الگوریتمهای هوشمند برای کنترل حرکت است. این الگوریتمها باید قادر باشند تا با تغییرات محیطی، مانند شیب زمین یا وجود مانع، واکنش نشان دهند. استفاده از یادگیری ماشین و شبکههای عصبی میتواند در بهبود عملکرد رباتها بسیار مؤثر باشد.
در نهایت، تست و ارزیابی مداوم ربات در شرایط مختلف ضروری است. این تستها میتوانند شامل آزمایش در محیطهای مختلف، مانند زمینهای ناهموار یا سطوح شیبدار، باشند. با انجام این تستها، میتوان نقاط ضعف ربات را شناسایی و بهبود بخشید.
اشتباهات رایج در طراحی و برنامهنویسی رباتهای انساننما
در طراحی و برنامهنویسی رباتهای انساننما، برخی اشتباهات رایج وجود دارد که میتواند عملکرد ربات را تحت تأثیر قرار دهد. یکی از این اشتباهات، عدم توجه به مرکز ثقل است. اگر مرکز ثقل ربات خارج از محدوده پایدار قرار گیرد، ربات ممکن است دچار ناپایداری شود و سقوط کند.
اشتباه دیگر، استفاده از موتورهای کمقدرت یا کنترلرهای غیر دقیق است. موتورهای ضعیف نمیتوانند نیروی لازم برای حرکت ربات را فراهم کنند و کنترلرهای غیر دقیق نیز نمیتوانند حرکات دقیق و کنترلشدهای را ایجاد کنند.
نکته دیگری که باید به آن توجه کرد، عدم استفاده از سیستمهای حسگری مناسب است. اگر ربات از سنسورهای کافی برای تشخیص وضعیت خود استفاده نکند، نمیتواند تعادل خود را حفظ کند. برای مثال، عدم استفاده از ژیروسکوپ یا اکسلرومتر میتواند باعث شود ربات نتواند تغییرات کوچک در جهت حرکت را تشخیص دهد.
در برنامهنویسی نیز، استفاده از الگوریتمهای ساده یا عدم توجه به شرایط محیطی میتواند مشکلاتی ایجاد کند. برای مثال، اگر الگوریتم کنترل حرکت ربات فقط برای زمینهای صاف طراحی شده باشد، در شرایطی مانند شیب یا زمین ناهموار عملکرد ضعیفی خواهد داشت.
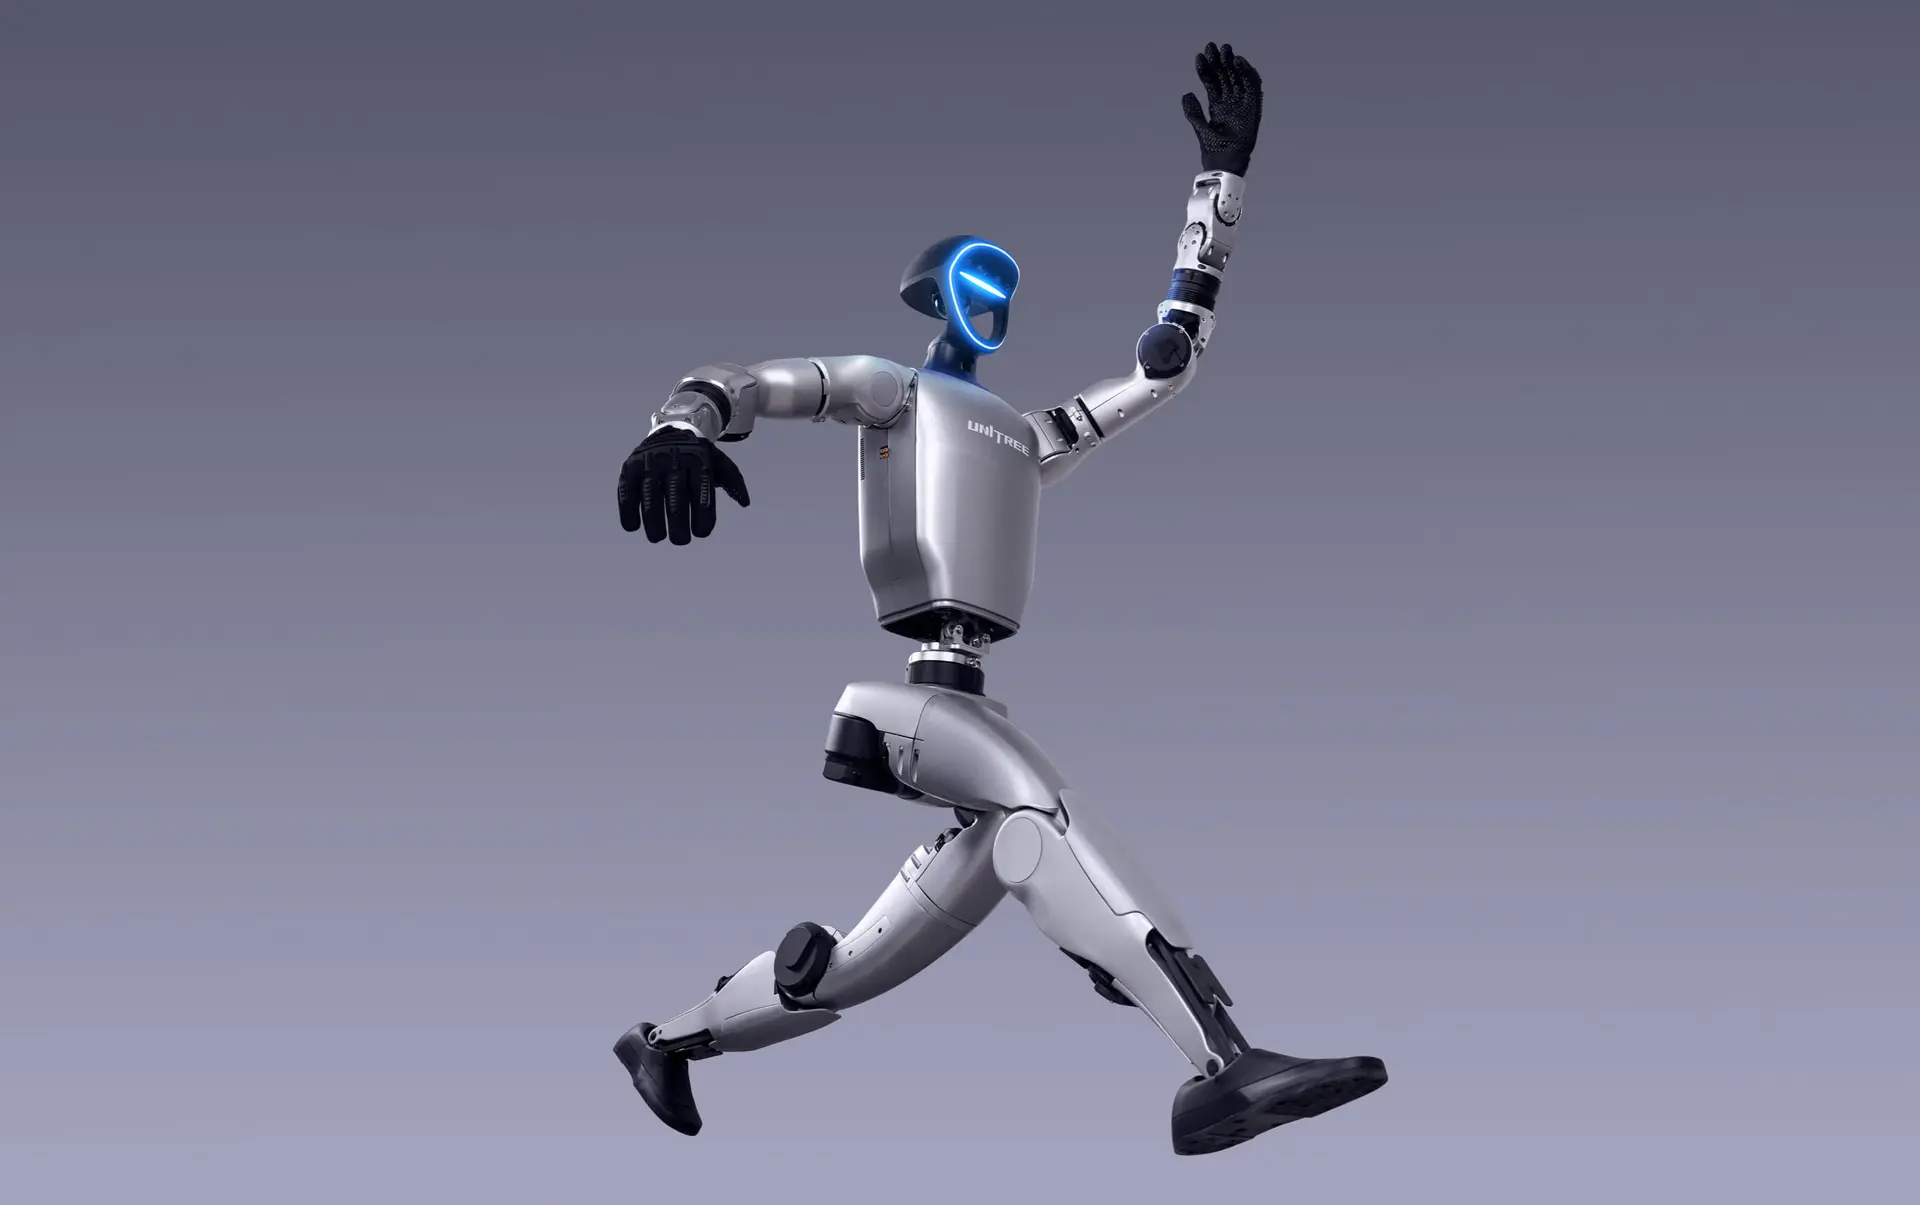
چالشهای آینده و نوآوریها
با پیشرفت فناوری، رباتهای انساننما در آینده با چالشهای جدیدی روبرو خواهند شد. یکی از این چالشها، افزایش سرعت و دقت حرکت در شرایط مختلف است. برای مثال، رباتها باید بتوانند در محیطهای پیچیده مانند ساختمانهای متروک یا مناطق طبیعی با مانعهای مختلف حرکت کنند.
نوآوریهای جدید در زمینه مواد، موتورها و الگوریتمهای هوشمند میتواند در بهبود عملکرد رباتها مؤثر باشد. برای مثال، استفاده از مواد هوشمند که میتوانند شکل خود را تغییر دهند، یا موتورهای با بازخورد سریعتر، میتواند در افزایش سرعت و دقت حرکت مؤثر باشد.
همچنین، استفاده از هوش مصنوعی و یادگیری عمیق میتواند به رباتها کمک کند تا با تجربه، عملکرد خود را بهبود بخشند. برای مثال، رباتها میتوانند با یادگیری از حرکت انسانها یا رباتهای دیگر، حرکات خود را بهبود بخشند.
در نهایت، همکاری بین مهندسان مکانیک، نرمافزار و هوش مصنوعی ضروری است تا رباتهای انساننما بتوانند به سطح بالاتری از عملکرد برسند. این همکاری میتواند منجر به ایجاد رباتهایی شود که نه تنها در آزمایشگاهها بلکه در محیطهای واقعی نیز عملکرد خوبی داشته باشند.
برای اطلاعات بیشتر در مورد آخرین پیشرفتها در زمینه رباتیک و فناوریهای مرتبط، میتوانید به فناوری جهان مراجعه کنید.